

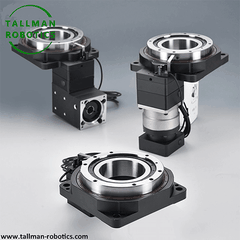


Dɛn ne Hollow Axis Rotary Table?
Hollow axis rotary table yɛ precision rotary positioning platform a ɛwɔ-diameter kɛseɛ a ɛfa-bore wɔ ne central rotational axis no so, a ɛma cables, pneumatic lines, vacuum tubing, anaa fixture components fa pon no mfimfini a ɛkyinkyini no mu tẽẽ. Saa nhyehyeɛ yi yi ahotosoɔ a ɛwɔ abɔnten nhama sohwɛ ano aduru te sɛ slip rings anaa rotary unions so, ɛma mfiri a wɔde bom yɛ adwuma no yɛ mmerɛw na ɛtew ɔsɛeɛ a ɛfiri nhama a wɔbɔ no mpɛn pii mu no so.
Nhyehyɛeɛ
Pon no ka pɛpɛɛpɛyɛ so tew drive-taa yɛ worm gear, okyinnsoromma, cycloidal, anaa tẽẽ-drive torque motor-wɔ adwumayɛ pon a ɛyɛ den ase, a cross{3}}roller, anan-point contact, anaa slewing-type bearings a ɛtumi di radial, axial, ne moment a wɔaka abom so boa nnesoa ahorow. Hollow bore no tu mmirika concentrically fa drive stage ne table no mu, na ɛma clean pass-through routing tumi yɛ adwuma. Wɔtaa de high-resolution rotary encoders bom de ma closed-loop feedback ma angular positioning pɛpɛɛpɛ.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Paw Ho
Nneɛma titiriw bi ne bore diameter (a ne kɛse betumi agye pass-through utilities nyinaa a ɛwɔ clearance a ɛfata), adesoa tumi (radial, axial, moment), positioning pɛpɛɛpɛ ne repeatability, torsional stiffness, backlash, rotational speed range, ne indexing versus continuous rotation requirements. Esiane sɛ hollow bore no brɛ structure material a ɛwɔ hɔ ase sɛ wɔde toto solid-shaft designs ho nti, ɛsɛ sɛ wɔde ahwɛyiye ma adesoa ne stiffness ratings hyia application ahwehwɛde ahorow.
Nnwuma a Wɔde Di Dwuma
Wɔde hollow axis rotary tables di dwuma wɔ robɔt nkwaa, mfiri adwinnade rotary axes, semiconductor handling equipment, inspection ne metrology nhyehyɛe, ne automated assembly stations a ɛho hia sɛ utility pass-fa a ɛho tew a wɔde ka ho ne rotary positioning a ɛyɛ pɛpɛɛpɛ.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Installation ho
Ɛsɛ sɛ nneɛma a wɔde si so no yɛ tratraa, ɛyɛ den, na ɛyɛ pɛpɛɛpɛ na amma bearing preload no ankyinkyim. Nhama ne nhama a wɔde fa bore no mu no hwehwɛ sɛ wɔde nhyɛso a ɛyɛ den ma na wɔasiw chafing ano bere a wɔredi akɔneaba no. Ɛsɛ sɛ wɔn a wɔde hyehyɛ mu no hwɛ sɛ adesoa tumi te sɛ nea wɔde di dwuma ankasa no, si so dua sɛ backlash ne repeatability hyia specification, na wɔhwɛ lubrication ansa na wɔde ahyɛ adwuma mu.
Ha Wɔ kratafa yi mu no, yɛde Hollow Axis Rotary Table, 2019 a ɛtoatoa so no reba.
wobɛhunu data krataa, production mfonini,videos of test sɛdeɛ ɛdidi soɔ yi:
Afei nso Woma wo akwaaba sɛ wobɛhwɛ nnwuma pii anaasɛ wobɛkɔ yɛn video gallery a Youtube yɛe no so:https://www.youtube.com/@tallmanrobotics na ɛyɛ adwumaden
|
Hypoid Gear Hollow Rotary Asɛnka aguas |
|||||||
|
Model No |
TMR60-30-S na ɛwɔ hɔ TMR60-30-B na ɛwɔ hɔ |
TMR120-30-S na ɛwɔ hɔ TMR120-30-B na ɛwɔ hɔ |
TMR165-30-S na ɛwɔ hɔ TMR165-30-/B |
TMR240-30-S na ɛwɔ hɔ |
|||
|
Motor type |
50/100 W servo na ɛyɛ adwuma 42 anammɔntu motor |
200/400W servo motor a ɛyɛ adwuma 57/86 anammɔntu motor |
750W/1000W servo motor a ɛyɛ adwuma 86/110 anammɔntu mfiri |
1000/1500W servo motor a ɛyɛ adwuma |
|||
|
Nkyɛmu (i) . |
30 |
30 |
30 |
30 |
|||
|
Bearing type |
Mmeamudua roller bearing a wɔde yɛ adwuma |
Tapered roller bearing a ɛyɛ fɛ |
Tapered roller bearing a ɛyɛ fɛ |
Tapered roller bearing a ɛyɛ fɛ |
|||
|
Axis torque a wɔma ho kwan (Nm) . |
35 |
120 |
240 |
500 |
|||
|
Torque a wɔma ho kwan (Nm) . |
45 |
240 |
480 |
900 |
|||
|
Mprɛte Ahoɔhare a Wɔma Ho Kwan (R/Min) . |
200 |
200 |
200 |
200 |
|||
|
Max a ɛdannan torque (Nm) . |
60 |
240 |
460 |
||||
|
Max radial ahoɔden (N) . |
400 |
9000 |
18000 |
||||
|
Max axial ahoɔden (N) . |
400 |
9000 |
18000 |
||||
|
Axial adesoa a wɔma ho kwan |
400 |
3000 |
7000 |
12000 |
|||
|
Torsion Rigidity a Ɛyɛ Den |
21Nm/arcmin na ɛwɔ hɔ |
48 Nm/arcmin na ɛwɔ hɔ |
76 Nm/arcmin na ɛyɛ adwuma |
||||
|
Gyinabea a Wɔde Si Hɔ Pɛpɛɛpɛ |
±0.5 arc/simma |
±0.5 arc/simma |
±0.5 arc/simma |
±0.5 arc/simma |
|||
|
Tia Gyinabea a Wɔde Si Hɔ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
|||
|
Asɛnka agua so Runout |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||
|
Radial runout a ɛyɛ den |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||
|
Platform a wɔde wɔn adwene si so |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||
|
Platform Parallelism a Wɔde Di Dwuma |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||
|
Backlash a wɔka kyerɛ |
0 |
0 |
0 |
0 |
|||
|
Asetra (Nnɔnhwerew) . |
>20,000 |
>20,000 |
>20,000 |
>20,000 |
|||
|
Ɔkwan a wɔfa so de srade gu mu |
Srade a wɔde yɛ nneɛma Lubricant |
||||||
|
Ahobammɔ Grade |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
|||
|
Ɔkwan a wɔfa so de si hɔ |
Angle biara |
Angle biara |
Angle biara |
Angle biara |
|||
|
Ɔhyew a wɔde yɛ adwuma |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
|||
|
Mu duru (kg) . |
0.6 |
5.15 |
13.5 |
||||
|
Nneɛma a wubetumi apaw |
|
|
Driver ne Cable |
Driver ne cable ma options, a Tallman Robotics Limited de ma (Usaullay, yɛde Delta, Inovance hyehyɛ; Pulse, EtherCat, Profinet wɔ hɔ ) |
|
Anim a ɛkyinkyini Plate |
Wɔde ma sɛ ɛho hia a.(Drawing a clients no de ama) |
|
Nneɛma a ɛma wohu nneɛma |
Ormon sensor, brackets, sensor mprɛte, screws yɛ ma akwan horow. |


FAQ:
1. Dɛn ne ahoɔhare a wɔahyɛ ato hɔ a ɛwɔ asɛnka agua a ɛkyinkyini a ɛyɛ tokuru no mu?
Rated ahoɔhare taa fi 50 kosi 300 rpm ma standard models. Precision platforms yɛ adwuma wɔ 100–200 rpm. Heavy-duty anaa akɛse-aperture units tu mmirika brɛoo, mpɛn pii no 30–100 rpm. High-speed variants du 500 rpm ne bearing soronko. Hwɛ nea ɔyɛe no datasheet no mu bere nyinaa sɛ ebia ne bo yɛ pɛpɛɛpɛ anaa.
2. Abusuabɔ bɛn na ɛda ahoɔhare a ɛsen biara ne nea wɔtew so ntam?
Ahoɔhare a ɛsen biara no ne nea wɔtew so no hyia wɔ ɔkwan a ɛne no bɔ abira so. Tew a ɛkɔ soro no brɛ ahoɔhare a wɔde fi mu ba ase. Sɛ nhwɛso no, 10:1 ratio ma kwan ma wɔde 300 rpm hyɛ mu, na ɛma 30 rpm output. Reduction a ɛba fam (sɛ nhwɛso no, 5:1) ma output ahoɔhare a ɛkorɔn nanso torque a ɛba fam. Fomula no ne: output ahoɔhare=motor ahoɔhare / reduction ratio.
3. Dɛn ne nsakrae a ɛwɔ hɔ ma ahoɔhare bere ne ahoɔhare bere?
Wubetumi ayɛ nsakrae wɔ ahoɔhare ne ahoɔhare bere mu fi 0.05 kosi 2 sikɔne mpɛn pii. Servo drives ma kwan ma wɔyɛ fine-tuning denam software so. Mmere a ɛware no ma ahodwiriw so tew na ɛma ahoɔden a egyina pintinn no tu mpɔn. Mmere tiawa ma sakre ahoɔhare kɔ soro nanso asiane a ɛboro so. Fa saa mmere yi gyina adesoa inertia ne motor torque a ɛwɔ hɔ so.
4. Ɔkwan bɛn so na wobɛhwɛ sɛ asɛnka agua a ɛkyinkyini no gyina pintinn bere a wɔredi akɔneaba ntɛmntɛm-?
Fa precision-kari pɛ afã horow di dwuma na ama wosow ayɛ ketewaa. Paw platform a preloaded crossed roller bearings ma rigidity kɛse. Fa motor torque no toto adesoa inertia no ho. Ma ahoɔhare ne deceleration bere nkɔ soro na ama jerk so atew. Fa asɛnka agua no si nnyinaso a ɛyɛ den so. Kwati sɛ wobɛyɛ adwuma wɔ baabi a ɛbɛn abɔde mu nnyigyei frequency ahorow.
5. Dɛn ne kwan a wɔfa so di ahoɔhare a ɛsakrasakra mfomso no so wɔ ɔkwan a ɛkɔ akyiri so?
Ahoɔhare nsakraeɛ mfomsoɔ taa tra ±1% kɔsi ±5% mu wɔ ahoɔhare a wɔahyɛ no mu. High-end servo-controlled platforms nya ±0.1% kosi ±0.5%. Nsakrae fi adesoa a ɛsakrasakra, bearing friction, ne motor ripple. Closed-loop control a encoder wom no brɛ mfomso ase kɛse. Wɔ automation nnwuma dodow no ara mu no, ±2% yɛ nea wogye tom.
Tags a ɛyɛ hyew .: hollow axis rotary pon, China tokuru axis rotary pon ayɛfo, wɔn a wɔde nneɛma ma, adwumayɛbea


