

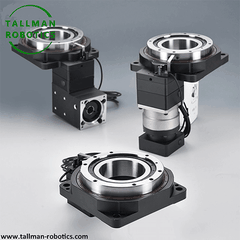


Dɛn ne Rotary Positioning Stage?
Rotary positioning stage yɛ precision motion platform a ɛma controlled angular rotation fa fixed axis, a wɔde di dwuma de si adwumayɛbea, optical components, sensors, anaa nnwinnade a wɔde yɛ adwuma a ɛhwehwɛ sɛ wɔde angular control pa, high repeatability, ne stable positioning wɔ rotational range a wɔakyerɛkyerɛ mu no si hɔ pɛpɛɛpɛ. Afahyɛ ahorow betumi aboa digrii 360 a ɛkɔ so di akɔneaba anaasɛ ɛbɛyɛ nea ɛwɔ ahinanan akwantu pɔtee bi mu a egyina sɛnea wɔayɛ no so.
Nhyehyɛeɛ
Asɛnka agua no yɛ pɛpɛɛpɛ bearing (bɔl, cross-roller, anaa mframa bearing ma ultra-high precision) a ɛboa asɛnka agua a ɛkyinkyini, a motor-taa servo, stepper, piezoelectric, anaa direct-drive torque motor-a wɔtaa fa worm gear, harmonic, anaa direct-drive transmission ma anim a ɛyɛ fɛ a wɔde di dwuma. High-resolution rotary encoders ma closed-loop gyinabea feedback, bere a base ne dan no yɛ pɛpɛɛpɛ-machined ma rigidity ne minimal wobble anaa runout bere a rotation.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Paw Ho
Nneɛma atitiriw bi ne angular resolution ne positioning pɛpɛɛpɛ, repeatability, adesoa tumi (radial, axial, moment), maximum rotational ahoɔhare, akwantu kwan (limited vs. continuous), backlash, ne drive type. Ɛsɛ sɛ dwumadie a ɛhia sɛ wɔyɛ sub-arcsecond pɛpɛɛpɛ, te sɛ optical alignment, de direct-drive anaa piezoelectric stages di kan, berɛ a general-purpose positioning tasks betumi de worm-gear anaa servo-driven designs adi dwuma ama ɛka a wɔbɔ no yie.
Nnwuma a Wɔde Di Dwuma
Wɔde rotary gyinabea stages di dwuma wɔ optical alignment nhyehyɛe, laser processing mfiri, semiconductor metrology, photonics sɔhwɛ, camera ne sensor calibration, ne pɛpɛɛpɛ nhyiam ne nhwehwɛmu nhyehyɛe a pɛpɛɛpɛ angular gyinabea ho hia kɛse ma dwumadie anaa susudua su.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Installation ho
Ɛsɛ sɛ wɔde stage no si vibration-atew ne ho, a ɛyɛ pɛpɛɛpɛ pɛpɛɛpɛ so na ama wɔakora gyinabea a ɛyɛ pɛpɛɛpɛ so. Ɛsɛ sɛ wɔhwɛ sɛ anyinam ahoɔden nkitahodi a ɛda motor ne encoder ntam no yɛ nokware na wɔbɔ ho ban. Ɛsɛ sɛ instɔlerfoɔ si so dua sɛ adesoa tumi ne payload a wɔde ahyɛ mu no hyia, hwɛ backlash ne repeatability wɔ ananmusifoɔ tebea mu, na wɔ calibrate encoder reference position ansa na wɔde ahyɛ system no mu.
Ha Wɔ kratafa yi mu no, yɛde Rotary Positioning Stages a ɛtoatoa so, .
wobɛhunu data krataa, production mfonini,videos of test sɛdeɛ ɛdidi soɔ yi:
Afei nso Woma wo akwaaba sɛ wobɛhwɛ nnwuma pii anaa kɔ yɛn video gallery a Youtube yɛ: https://www.youtube.com/@tallmanrobotics
|
Ntoatoasoɔ |
Aperture Kɛse a Ɛyɛ Tokuru Rotary Tables |
||||||||||||||||||||||
|
Nhwɛsode ahorow |
TMN60 na ɛwɔ hɔ |
TMN85 na ɛwɔ hɔ |
TMN130 na ɛwɔ hɔ |
TMN200 na ɛwɔ hɔ |
TMN280 na ɛwɔ hɔ |
TMN465 na ɛwɔ hɔ |
|||||||||||||||||
|
Mfonini ahorow |
|
|
|
|
|
|
|||||||||||||||||
|
Bearing Ɔkwan a Wɔfa so Yɛ |
Mmeamudua roller bearing a wɔde yɛ adwuma |
Mmeamudua roller bearing a wɔde yɛ adwuma |
Mmeamudua roller bearing a wɔde yɛ adwuma |
Mmeamudua roller bearing a wɔde yɛ adwuma |
Mmeamudua roller bearing a wɔde yɛ adwuma |
Mmeamudua roller bearing a wɔde yɛ adwuma |
|||||||||||||||||
|
Motor a ɛne ne ho hyia |
50W/100W Servo a ɛyɛ adwuma 42/57 Nneɛma a Wɔde Yɛ Anamɔn |
200W/400W Servo a ɛyɛ adwuma 57/60/86 Anamɔntuo Motor |
200W/400W Servo a ɛyɛ adwuma 57/60/86 Anamɔntuo Motor |
750W/1KW Servo motor a ɛyɛ adwuma 86/110 Anamɔntuo Motor |
1KW-2KW Servo motor a ɛyɛ adwuma 110-130 Anamɔntuo Motor |
2KW-5KW na ɛwɔ hɔ Servo motor a wɔde yɛ adwuma |
|||||||||||||||||
|
Hollow Aperture a Ɛyɛ Fɛ |
28mm na ɛwɔ hɔ |
33mm na ɛwɔ hɔ |
62mm na ɛwɔ hɔ |
100mm na ɛwɔ hɔ |
150mm na ɛwɔ hɔ |
300 |
|||||||||||||||||
|
Nkyem a Wɔtew So |
5 |
10 |
5 |
10 |
10 |
18 |
10 |
18 |
10 |
18 |
10 |
||||||||||||
|
Torque a wɔma ho kwan |
12 N.m |
7.5 N.m |
41 N.m |
27 N.m |
60 N.m |
37 N.m |
115 N.m |
68 N.m |
150 N.m |
125 N.m |
456 N.m |
||||||||||||
|
Bere a wɔma ho kwan torque |
24 N.m |
15 N.m |
82 N.m |
54 N.m |
120 N.m |
74 N.m |
230 N.m |
136 N.m |
300 N.m |
250 N.m |
767 N.m |
||||||||||||
|
Mprɛte ahoɔhare a wɔma ho kwan |
200 Adwumayɛ a wɔyɛ no bere ne bere mu (rpm) . |
||||||||||||||||||||||
|
Max a ɛdannan torque |
142 N |
380 N |
1200N |
2600N |
125 N.m |
300 N.M |
|||||||||||||||||
|
Max radial ahoɔden |
1930 N |
4800 N |
8400N |
12500N |
16500N |
18600N |
|||||||||||||||||
|
Max axial ahoɔden |
1930 N |
4800 N |
8400N |
12500N |
16500N |
18600N |
|||||||||||||||||
|
Torsion Rigidity a Ɛyɛ Den |
2.5Nm/arcmin na ɛwɔ hɔ |
5.9 Nm/arcmin na ɛwɔ hɔ |
16 Nm/arcmin na ɛwɔ hɔ |
28.6 Nm/arcmin na ɛwɔ hɔ |
58 Nm/arcmin na ɛyɛ adwuma |
65 Nm/arcmin na ɛyɛ den |
|||||||||||||||||
|
Gyinabea a Wɔde Si Hɔ Pɛpɛɛpɛ |
±0.5 arc/simma |
±0.5 arc/simma |
±0.5 arc/simma |
±0.5 arc/simma |
±0.5 arc/simma |
±0.5 arc/simma |
|||||||||||||||||
|
Tia Gyinabea a Wɔde Si Hɔ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
Ennu anaasɛ ɛne 10 arc/sec yɛ pɛ |
|||||||||||||||||
|
Asɛnka agua so Runout |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||||||||||||||||
|
Radial runout a ɛyɛ den |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||||||||||||||||
|
Platform a wɔde wɔn adwene si so |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||||||||||||||||
|
Platform Parallelism a Wɔde Di Dwuma |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
Ennu anaasɛ ɛne 0.01mm yɛ pɛ |
|||||||||||||||||
|
Asetra (Nnɔnhwerew) . |
>20,000 |
>20,000 |
>20,000 |
>20,000 |
>20,000 |
>20,000 |
|||||||||||||||||
|
Ɔkwan a wɔfa so de srade gu mu |
Srade a wɔde yɛ nneɛma Lubricant |
||||||||||||||||||||||
|
Ahobammɔ Grade |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
IP50 na ɛwɔ hɔ |
|||||||||||||||||
|
Ɔkwan a wɔfa so de si hɔ |
Angle biara |
Angle biara |
Angle biara |
Angle biara |
Angle biara |
Angle biara |
|||||||||||||||||
|
Ɔhyew a wɔde yɛ adwuma |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
-25 digrii -90 digrii |
|||||||||||||||||
|
Mu duru (kg) . |
0.54 |
1.4 |
2.5 |
8.0 |
20 |
52 |
|||||||||||||||||
|
Ntoatoasoɔ |
Hollow Rotary Platforms a ɛwɔOkyinnsoromma so NneɛmaNea ɔtew so |
||||||||||||||||||||||
|
Mfonini ahorow |
|
||||||||||||||||||||||
|
Nhwɛsode ahorow |
TMN60-F na ɛwɔ hɔ |
TMN85-F na ɛwɔ hɔ |
TMN85-F na ɛwɔ hɔ |
TMN130-F na ɛwɔ hɔ |
TMN200-F na ɛwɔ hɔ |
TMN280-F na ɛwɔ hɔ |
TMN456-F na ɛwɔ hɔ |
||||||||||||||||
|
Match tumi Motor (W) . |
50W/100W servo a ɛyɛ adwuma 42/57 anammɔntufo |
200W/400W servo a ɛyɛ adwuma 57/60/86 anammɔntufoɔ |
50W,100W servo na ɛyɛ adwuma 42/57 anammɔntufo |
200W/400W servo a ɛyɛ adwuma 57/60/86 anammɔntufoɔ |
750/1000W servo na ɛyɛ adwuma 86/110 anammɔntufoɔ |
1KW-2KW servo a ɛyɛ adwuma 110-130 anammɔntufo |
2KW-7.5KW servo motor a ɛyɛ adwuma |
||||||||||||||||
|
Aperture a Ɛyɛ Tokuru (Dia mm) . |
28mm na ɛwɔ hɔ |
33mm na ɛwɔ hɔ |
33 |
62mm na ɛwɔ hɔ |
100mm na ɛwɔ hɔ |
150mm na ɛwɔ hɔ |
300 |
||||||||||||||||
|
Bearing ahorow (i) . |
Mmeamudua roller bearing a wɔde yɛ adwuma |
||||||||||||||||||||||
|
Nneɛma a wɔtew so (i) . |
15/20/25/35/40/50 |
15/20/25/35/50 |
45/60/70 |
30/40/50/70/100 |
30/40/50/70/100 |
30/40/50/70/100 |
30/40/50/70/100 |
||||||||||||||||
|
Torque a wɔma ho kwan (Nm) . |
12 |
41 |
20 |
60 |
115 |
150 |
200 |
||||||||||||||||
|
Bere a wɔma ho kwan Inertia( r/min) . |
24 |
82 |
40 |
120 |
230 |
300 |
300 |
||||||||||||||||
|
Ahoɔhare a wɔma ho kwan sɛ wɔde fi adi (Nm) . |
200 |
200 |
200 |
200 |
200 |
200 |
466 |
||||||||||||||||
|
Allowable Ɔdannan bere(N) . |
142 |
380 |
380 |
1200 |
2600 |
125 |
767 |
||||||||||||||||
|
Max Radial Tumi (N) . |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
||||||||||||||||
|
Max Axial Tumi (Nm / arc-min) . |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
||||||||||||||||
|
Torsion a Ɛyɛ Den (Arc-min) . |
2.5 |
6.0 |
5.9 |
16 |
28 |
39 |
65 |
||||||||||||||||
|
Gyinabea a wɔde si hɔ pɛpɛɛpɛ (Arc-sec) . |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
||||||||||||||||
|
Positioning a wotumi san yɛ bio (Arc-sec) . |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
||||||||||||||||
|
Rotating platform awiei anim run wie |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
||||||||||||||||
|
Asɛnka agua a ɛkyinkyini radial run out (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
||||||||||||||||
|
Asɛnka agua a ɛkyinkyini no concentricity (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
||||||||||||||||
|
Asɛnka agua a ɛkyinkyini a ɛne ne ho di nsɛ (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
||||||||||||||||
|
Ɔsom nkwa nna (Nnɔnhwerew) . |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
||||||||||||||||
|
Ɔhyew a wɔde yɛ adwuma (℃) . |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
||||||||||||||||
|
Ɔkwan a wɔfa so de srade gu mu |
Srade a wɔde srade ayɛ a wɔde yɛ nneɛma |
||||||||||||||||||||||
|
Ahobammɔ kuw (IP) . |
IP50 na ɛwɔ hɔ |
||||||||||||||||||||||
|
Ɔkwan a wɔfa so de si hɔ |
Angle biara |
||||||||||||||||||||||
|
Mu duru (kgs) . |
0.91 |
2.43 |
1.69 |
3.86 |
12.67 |
33 |
300 |
||||||||||||||||


|
Ntoatoasoɔ |
Hollow Rotary Platforms a ɛwɔ Right Angle Reducers(R su ne Z su) . |
|||||||||
|
Mfonini ahorow |
|
|
||||||||
|
Nhwɛsode ahorow |
TMN60-R na ɛwɔ hɔ TMN60-Z na ɛwɔ hɔ |
TMN85-R na ɛwɔ hɔ TMN85-Z na ɛwɔ hɔ |
TMN85-R na ɛwɔ hɔ TMN85-Z na ɛwɔ hɔ |
TMN130-R na ɛwɔ hɔ TMN130-Z na ɛwɔ hɔ |
TMN200-R na ɛwɔ hɔ TMN200-Z na ɛwɔ hɔ |
TMN280-Z na ɛwɔ hɔ |
TMN456-Z na ɛwɔ hɔ |
|||
|
Match tumi Motor (W) . |
50W/100W servo a ɛyɛ adwuma 42/57/60 anammɔntufo |
200W/400W servo a ɛyɛ adwuma 57/60/86 anammɔntufoɔ |
50W,100W servo na ɛyɛ adwuma 42/57 anammɔntufo |
200W/400W servo a ɛyɛ adwuma 57/60/86 anammɔntufoɔ |
750/1000W servo na ɛyɛ adwuma 86/110 anammɔntufoɔ |
1KW-2KW servo a ɛyɛ adwuma 110-130 anammɔntufo |
2KW-7.5KW servo motor a ɛyɛ adwuma |
|||
|
Aperture a Ɛyɛ Tokuru (Dia mm) . |
28mm na ɛwɔ hɔ |
33mm na ɛwɔ hɔ |
33 |
62mm na ɛwɔ hɔ |
100mm na ɛwɔ hɔ |
150mm na ɛwɔ hɔ |
300 |
|||
|
Bearing ahorow (i) . |
Mmeamudua roller bearing a wɔde yɛ adwuma |
|||||||||
|
Nneɛma a wɔtew so (i) . |
10/15/20/25/30/50 |
10/15/20/25/50 |
30/45/70 |
20/30/50/90 |
20/30/50/90 |
30/40/50/70/100 |
||||
|
Torque a wɔma ho kwan (Nm) . |
12 |
41 |
20 |
60 |
115 |
150 |
200 |
|||
|
Bere a wɔma ho kwan Inertia( r/min) . |
24 |
82 |
40 |
120 |
230 |
300 |
300 |
|||
|
Ahoɔhare a wɔma ho kwan sɛ wɔde fi adi (Nm) . |
200 |
200 |
200 |
200 |
200 |
200 |
||||
|
Allowable Ɔdannan bere(N) . |
142 |
380 |
380 |
1200 |
2600 |
125 |
||||
|
Max Radial Tumi (N) . |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
|||
|
Max Axial Tumi (Nm / arc-min) . |
1930 |
4800 |
4800 |
8400 |
12500 |
16500 |
18600 |
|||
|
Torsion a Ɛyɛ Den (Arc-min) . |
2.5 |
6.0 |
5.9 |
16 |
28 |
39 |
65 |
|||
|
Gyinabea a wɔde si hɔ pɛpɛɛpɛ (Arc-sec) . |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
±0.5 |
|||
|
Positioning a wotumi san yɛ bio (Arc-sec) . |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
Ennu anaasɛ ɛne 15 yɛ pɛ |
|||
|
Rotating platform awiei anim run wie |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
Ennu anaasɛ ɛne 0.01 (mm) yɛ pɛ . |
|||
|
Asɛnka agua a ɛkyinkyini radial run out (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
|||
|
Asɛnka agua a ɛkyinkyini no concentricity (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
|||
|
Asɛnka agua a ɛkyinkyini a ɛne ne ho di nsɛ (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
|||
|
Ɔsom nkwa nna (Nnɔnhwerew) . |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
>20000 |
|||
|
Ɔhyew a wɔde yɛ adwuma (℃)) . |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
-25 digrii ~+90 digrii |
|||
|
Ɔkwan a wɔfa so de srade gu mu |
Srade a wɔde srade ayɛ a wɔde yɛ nneɛma |
|||||||||
|
Ahobammɔ kuw (IP) . |
IP50 na ɛwɔ hɔ |
|||||||||
|
Ɔkwan a wɔfa so de si hɔ |
Angle biara |
|||||||||
|
Mu duru (kgs) . |
1.1 |
2.66 |
1.69 |
3.86 |
12.67 |
33 |
300 |
|||
 R Type
 Z Ɔkwan a wɔfa so yɛ
|
Nneɛma a wubetumi apaw |
|
|
Driver ne Cable |
Driver ne cable ma options, a Tallman Robotics Limited de ma (Usaullay, yɛhyehyɛ Delta, Inovance,Pulse, EtherCat, Profinet wɔ hɔ ) |
|
Anim a ɛkyinkyini Plate |
Wɔde ma sɛ ɛho hia a.(Drawing a clients no de ama) |
|
Nneɛma a ɛma wohu nneɛma |
Ormon sensor, brackets, sensor mprɛte, screws yɛ ma akwan horow. |


FAQ:
1. Nsonsonoe bɛn na ɛwɔ ahoɔhare anohyeto a ɛwɔ soro ma asɛnka agua a ɛkyinkyini a ɛsono nkrasɛm ahorow no mu?
Direct drive platforms du 500+ rpm. Harmonic drive platforms anohyeto ma 150–200 rpm. Okyinnsoromma so gya platform ahorow di 200–300 rpm ho dwuma. Worm gear platforms no tu mmirika brɛoo, mpɛn pii no ɛyɛ 50–100 rpm. Cam indexers yɛ adwuma wɔ 100–300 rpm a egyina ne kɛse so. Paw transmission type a egyina wo ahoɔhare ahwehwɛde so.
2. So bere tenten-ahoɔhare kɛse-adwuma no nya nkɛntɛnso kɛse wɔ sɛnea asɛnka agua a ɛkyinkyini no hyɛ so?
Yiw, ahoɔhare a ɛkɔ soro no ma akasakasa ne ɔhyew yɛ kɛse. Eyi ma bearing ne seal wear yɛ ntɛmntɛm. Srade sɛe ntɛmntɛm, na ɛhwehwɛ sɛ wɔtaa sesa. Ebia roller mmirikatu akwan benya ɔbrɛ a wɔde tu mmirika. Bere tenten-ahoɔhare kɛse-adwumayɛ brɛ ɔsom nkwa nna ase kɛse. Fa srade a ɛfata di dwuma na susuw derating load ho ma kɔ so de ahoɔhare kɛse-di dwuma.
3. Ɔkwan bɛn so na wogyina ahoɔhare a wɔde yɛ adwuma so paw ɔkwan a ɛfata a wɔfa so de srade gu mu?
Ahoɔhare a ɛba fam (a ɛba fam sen 50 rpm) de srade srade di dwuma. Ahoɔhare a ɛwɔ mfinimfini (50–200 rpm) de ngo a wɔde petepete anaa ngo a wɔde guare di dwuma. Ahoɔhare a ɛkɔ soro (boro 200 rpm) hwehwɛ sɛ wɔhyɛ ma ɛkyinkyini anaasɛ ngo a ɛyɛ kusuu. Grease yɛ adwuma ma adwuma a wɔyɛ no bere ne bere mu. Ngo ma onwini a eye sen biara wɔ ahoɔhare a ɛkɔ soro mu. Bere nyinaa di nea ɔyɛe no ahoɔhare-srade nhyehyɛe akyi.
4. So asɛnka agua a ɛkyinkyini a ɛyɛ tokuru no benya kraw bere a ɛyɛ adwuma a ahoɔhare sua-?
Yiw, crawling betumi aba wɔ ase 5–10 rpm wɔ friction kɛse anaa servo tuning a enye ase. Stiction ma obi keka ne ho a ɛnteɛ. Fa encoder a ɛkorɔn-resolution ne bearing a ɛba fam-friction di dwuma. Fa preload a ɛfata di dwuma na paw servo drive a ɛwɔ control algorithms a ɛkɔ akyiri. Srade pa nso ma ɔwea so tew.
5. Abusuabɔ bɛn na ɛda ahoɔhare a wɔde di akɔneaba ne sɛnea wɔde si hɔ pɛpɛɛpɛ ntam?
Mpɛn pii no, ahoɔhare a ɛkɔ soro no brɛ baabi a wɔde si hɔ pɛpɛɛpɛ no ase. Nsunsuansoɔ a ɛyɛ nnam te sɛ inertia overshoot ne settling time ma mfomsoɔ kɔ soro. Sɛ wode ahoɔhare sua a, pɛpɛɛpɛyɛ tu mpɔn efisɛ wubetumi abrɛ ase ntɛmntɛm. Ahoɔhare a ɛkɔ soro-gyinabea hwehwɛ sɛ wɔde deceleration ramps kyɛ na wɔakwati sɛ ɛbɛboro so. Sɛ wopɛ sɛ woyɛ pɛpɛɛpɛ a, yɛ adwuma wɔ ahoɔhare a ɛkɔ fam na fa closed-loop control di dwuma.
Tags a ɛyɛ hyew .: rotary gyinabea stage, China rotary gyinabea stage manufacturers, wɔn a wɔde nneɛma ma, adwumayɛbea


