

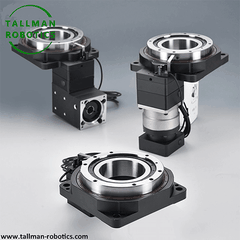


Dɛn ne Rotary Indexer?
Rotary indexer yɛ afiri a ɛkanyan pɛpɛɛpɛ a ɛdannan rotary input a ɛkɔ so anaasɛ ɛyɛ bere ne bere mu no ma ɛbɛyɛ ahinanan output anammɔn a ɛwɔ gyinabea pɛpɛɛpɛ, a wotumi san yɛ bio, na ɛma wotumi de adwumayɛbea anaa nnwinnade si hɔ nnidiso nnidiso wɔ gyinabea ahorow a wɔakyerɛkyerɛ mu ma mfiri, nhyiam, anaa nhwehwɛmu adwuma. Rotary indexers betumi ayɛ cam-driven, servo-driven, anaa Geneva-mechanism a egyina, a egyina ahoɔhare, pɛpɛɛpɛ, ne kankyee profile a wɔhwehwɛ so.
Nhyehyɛeɛ
Afiri no taa yɛ drive mechanism (cam, servo motor a gearbox, anaa Geneva wheel) a wɔde abɔ output turret anaa pon ho, a precision bearings-taa cross-roller anaa four-point contact type-boa a wɔde di radial, axial, ne moment adesoa ho dwuma. Wɔtaa de afiri a wɔde tow anaa breki ka bom de kura nea efi mu ba no gyinabea denneennen wɔ bere a wɔtra hɔ no mu, na ɛhwɛ hu sɛ ɛbɛgyina pintinn bere a wɔreyɛ mfiri anaa nhyiam adwuma a wɔyɛ wɔ gyinabea biara no.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Paw Ho
Nneɛma titiriw bi ne index station dodow, index angle, positioning pɛpɛɛpɛ ne repeatability, adesoa tumi a wɔma ho kwan ne moment loading, tra bere ne cycle rate, locking/braking torque, ne drive type (mechanical cam vs. servo-driven for flexible station counts). Ɛsɛ sɛ dwumadie a ɛhia sɛ wɔyɛ indexing nhwɛsoɔ a ɛsakra no ani gye servo-driven units ho, berɛ a high-speed fixed-station applications taa nya mfasoɔ firi cam-driven designs mu ma mfiridwuma mu ahotosoɔ.
Nnwuma a Wɔde Di Dwuma
Wɔde rotary indexers di dwuma wɔ assembly automation, machining transfer lines, packaging ne labeling equipment, welding ne inspection stations, ne pick-ne-place nhyehyɛe ahorow a ɛsɛ sɛ wɔde adwumayɛbea ahorow si hɔ pɛpɛɛpɛ na wɔtaa de si gyinabea ahorow pii wɔ production cycle mu.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Installation ho
Ɛsɛ sɛ wɔde indexer no si nnyinaso a ɛyɛ den, a ɛwosow-a ɛwɔ hɔ a wɔagye atom sɛ ɛne mfiri a ɛwɔ soro ne nea ɛwɔ fam no hyia. Ɛsɛ sɛ wɔsɔ locking/braking mechanisms hwɛ wɔ load ase de si so dua sɛ holding torque. Ɛsɛ sɛ wɔhwɛ sradeɛ ansa na wɔafi aseɛ, na ɛsɛ sɛ wɔhwɛ sɛ gyinabea no yɛ pɛpɛɛpɛ, ɛtumi san yɛ bio, ne backlash wɔ berɛ a wɔrehyɛ adwuma no mu de ahwɛ sɛ station-to-station adwumayɛ yɛ pɛpɛɛpɛ.
Ha Wɔ kratafa yi mu no, yɛde Rotary Indexer, .
wobɛhunu data krataa, production mfonini,videos of test sɛdeɛ ɛdidi soɔ yi:
Afei nso Woma wo akwaaba sɛ wobɛhwɛ nnwuma pii anaasɛ wobɛkɔ yɛn video gallery a Youtube yɛe no so:https://www.youtube.com/@tallmanrobotics a wɔde wɔn ho hyɛ mu
|
Nsɛm a Wɔakyerɛkyerɛ mu |
TMDL-60 na ɛwɔ hɔ |
TMDL-85 na ɛwɔ hɔ |
TMDL-130 na ɛwɔ hɔ |
TMDL-200 na ɛwɔ hɔ |
TMDL280 na ɛwɔ hɔ |
|
|
Nneɛma a wɔtew so ratio |
30/60/90 |
10.25/30/60/90 |
10.25/30/60/90 |
10.25/30/60/90 |
30/60/90 |
|
|
Adesoa a wɔde hyɛ mu a wogye tom (Kgs) . |
50 |
60 |
160 |
250 |
480 |
|
|
Bearing ahorow |
High rigidity, adesoa a ɛkorɔn, output a wɔaka abom mmeamudua roller bearing |
|||||
|
Nkwa nna (Nnɔnhwerew) . |
20000 |
|||||
|
gyinabea a ɛyɛ pɛpɛɛpɛ (arc-min) . |
Ennu anaasɛ ɛne 1′ yɛ pɛ . |
Ennu anaasɛ ɛne 1′ yɛ pɛ . |
Ennu anaasɛ ɛne 1′ yɛ pɛ . |
Ennu anaasɛ ɛne 1′ yɛ pɛ . |
Ennu anaasɛ ɛne 1′ yɛ pɛ . |
|
|
Rotation platform wimhyɛn a ɛrehuruw (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
|
|
Nkyinkyin asɛnka agua radial runout (mm) . |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
Ennu anaasɛ ɛne 0.01 yɛ pɛ |
|
|
Ahobammɔ adesuakuw(IP) . |
IP40 na ɛwɔ hɔ |
IP40 na ɛwɔ hɔ |
IP40 na ɛwɔ hɔ |
IP40 na ɛwɔ hɔ |
IP40 na ɛwɔ hɔ |
|
|
Mu duru(kgs) . |
1.0kgs na ɛwɔ hɔ |
2.5kgs na ɛwɔ hɔ |
5.5kgs na ɛwɔ hɔ |
15kgs na ɛyɛ |
45kgs na ɛwɔ hɔ |
|
|
Servo motor/Stepper a wɔde yɛ adwuma |
42 Servo motor/42 anammɔntuo |
60 Servo motor/57 anammɔntuo |
60 Servo motor/57 anammɔntuo |
80 Servo motor/86 anammɔntuo |
130 Servo mfiri a wɔde yɛ adwuma |
|


FAQ:
1. Ɔkwan bɛn so na wobɛpaw asɛnka agua a ɛfata a ɛyɛ tokuru a ɛkyinkyini a egyina adesoa no mu duru so?
Di kan bu adesoa no mu duru nyinaa a fixtures ne workpieces ka ho. Kyerɛ nsonsonoe a ɛda adesoa ahorow abiɛsa mu: adesoa a ɛwɔ akyi (ahoɔden a ɛda hɔ), adesoa a ɛkɔ soro (ahoɔden a ɛda fam), ne adesoa a ɛdannan (ahoɔden a ɛkɔ soro). Bu bere a ɛdannan no ho akontaa denam adesoa mu duru a wode eccentric distance[reference:0] bɛbɔ ho no so. Afei fa total inertia ne acceleration bu torque a wɔhwehwɛ no ho akontaa. Paw platform a ne rated output torque boro nea wɔhwehwɛ nyinaa so ahobammɔ factor 1.5 kosi 2.0. Hwɛ nea ɔyɛe no adesoa dodow ho nhyehyɛe ahorow.
2. Dɛn ne adesoa a ɛwɔ asɛnka agua a ɛkyinkyini a ɛwɔ tokuru no mu?
Adesoa a ɛkura tumi no kyerɛ static kura torque anaa breki torque. Ɛkura platform no gyinabea mu bere a motor no de-energize no. Motor no anyinam ahoɔden breki no na ɛma saa adwuma yi yɛ adwuma. Wɔ nneɛma a ɛho hia mu no, wɔn a wɔyɛ no de mfiri breki a ɛtow output flange no mu tẽẽ ma ahobammɔ kɛse ne ahoɔden a wɔde kura mu ma. Sɛ worepaw a, hwɛ sɛ holding torque no hyia anaasɛ ɛboro nhyehyɛe no ahwehwɛde ahorow so.
3. Nsonsonoe bɛn na ɛwɔ adesoa a ɛyɛ nnam ne adesoa a ɛnsakra ntam wɔ paw gyinapɛn ahorow mu?
Static load yɛ adwuma bere a asɛnka agua no kɔ so gyina hɔ no. Ɛne asɛnka agua no mu duru ne ade a wɔboa no yɛ pɛ Adesoa a ɛyɛ nnam ba bere a wɔredi akɔneaba anaasɛ wɔretu mmirika ntɛmntɛm. Ɛma ahoɔden a ɛnyɛ adwuma ne adesoa a ɛma ahopopo ba. Bere nyinaa susuw abien no nyinaa ho bere a worepaw asɛnka agua no. Static load na ɛkyerɛ tumi titiriw no. Dynamic adesoa, a wɔde ahoɔhare ne ahoɔhare ka ho, na ɛkyerɛ torque a wɔhwehwɛ ne bearing nkwa nna. Dynamic loads taa boro static loads esiane ahoɔden a ɛma ɛyɛ ntɛmntɛm nti.
4. Transmission bɛn na wɔkamfo kyerɛ ma platform a ɛkyinkyini wɔ adesoa kɛse tebea horow mu?
Sɛ wopɛ adesoa tebea a ɛkɔ soro a, paw okyinnsoromma gear nhyehyɛe anaasɛ heavy-duty worm gear. Planetary gears ma torque density a ɛkorɔn, rigidity, ne efficiency[reference:9]. Ebia adesoa a emu yɛ duru behia okyinnsoromma so tew nneɛma foforo na ama torque a efi mu ba no akɔ soro. Ebinom a high-capacity platforms de 30:1 reduction ratios a axial load tumi a ɛkɔ 200 kg di dwuma. Motor-platform units a wɔaka abom a ɛwɔ cross-roller bearings nso de output torque a ɛkorɔn ma na ɛdi adesoa a emu yɛ duru ho dwuma yie.
5. Dɛn ne adesoa sɔhwɛ gyinapɛn ahorow a ɛfa asɛnka agua a ɛkyinkyini a ɛyɛ tokuru ho?
Gyinapɛn no bi ne GB/T 228.1-2021 ma static load sɔhwɛ (150% wɔ adwumayɛ adesoa a ɛkyɛn so, daa deformation Ennu anaasɛ ɛne 0.2% yɛ pɛ). Ɔbrɛ asetena mu nhwehwɛmu hwehwɛ sɛ wɔyɛ kyinhyia a ɛboro anaasɛ ɛne no yɛ pɛ 106. Torque sɔhwɛ wɔ 120% wɔ rated torque a efficiency loss Ennu anaasɛ ɛne 3% yɛ pɛ. Wɔn a wɔyɛ nneɛma no nso sɔ bearing no asɛe (ɛboro so 0.3 mm) ne ɔhyew a ɛkɔ soro ( Les than or equal to 40℃) hwɛ. ISO 14122-3 ne GB/T 3811 fa adansiɛ ahobanbɔ ho. Bisa sɔhwɛ amanneɛbɔ fi nea ɔde nneɛma ma wo no hɔ bere nyinaa.
Tags a ɛyɛ hyew .: rotary indexer, China rotary indexer ayɛfo, wɔn a wɔde nneɛma ma, adwumayɛbea


