

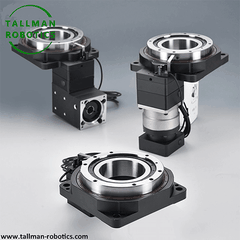


Dɛn ne Hollow Bore Rotary Table?
Hollow bore rotary table yɛ precision rotary positioning platform a wɔasi atwa mfinimfini through-hole a ɛnam ne rotational axis so atwa ho ahyia, a ɛma wiring, pneumatic anaa vacuum lines, ne fixture hardware kwan tẽẽ fa table no mfinimfini sen sɛ ɛbɛtwa ho ahyia. Saa adansi yi yi hia a ehia sɛ wɔde slip rings anaa rotary unions di dwuma wɔ nhyehyɛe pii mu no fi hɔ, na ɛtew nhama a ɛsɛe so na ɛma mfiri nhyehyɛe yɛ mmerɛw.
Nhyehyɛeɛ
Pon no de reduction drive-taa yɛ worm gear, planetary, cycloidal, anaa direct-drive torque motor-ne adwumayɛ pon a ɛyɛ den a ɛboa wɔ cross-roller, four-point contact, anaa slewing bearings a ɛtumi soa radial, axial, ne moment adesoa a wɔaka abom no bom. Bore no fa concentrically fa drive stage, bearing, ne worktable, na ɛma pass-fa utilities no mu da hɔ fi rotating structure no ho. Wɔtaa de rotary encoder si hɔ ma closed-loop angular feedback, na wɔde mfiri yɛ dan no ma ɛkura runout tolerances a ɛyɛ den.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Paw Ho
Nneɛma atitiriw bi ne bore diameter (a ne kɛse ne margin ma routed lines nyinaa), load rating (radial, axial, moment), positioning pɛpɛɛpɛ ne repeatability, torsional stiffness, backlash, maximum rotational speed, ne sɛ ebia ɛho hia sɛ wɔkɔ so anaasɛ indexed rotation. Esiane sɛ bore a wɔabue no yi structure material fi hɔ bere a wɔde toto shaft a ɛyɛ den ho nti, ɛsɛ sɛ wɔhwɛ adesoa ne stiffness specifications no yiye de toto application forces ankasa ho sen sɛ wɔbɛfa no sɛ efi solid-shaft table a ne kɛse yɛ pɛ so.
Nnwuma a Wɔde Di Dwuma
Wɔde hollow bore rotary tables di dwuma wɔ robɔt joint assemblies, CNC 4th/5th-axis nhyehyɛe, semiconductor ne electronics handling equipment, inspection/metrology fixtures, ne automated assembly stations a ɛho hia sɛ cable anaa fixture pass-fa mu a ɛho tew ka rotary positioning pɔtee ho.
Nneɛma a Ɛsɛ sɛ Wosusuw Ho wɔ Installation ho
Ɛsɛ sɛ mounting surface no yɛ tratraa, ɛyɛ den, na ɛyɛ pɛpɛɛpɛ sɛnea ɛbɛyɛ a bearing preload distortion anaasɛ runout. Ɛsɛ sɛ wɔde nhama ne nhama a wɔafa so no de nhyɛsoɔ a ɛmma ɛnsɛe no bɔ ho ban na amma asɛe no ankɔ fam mpɛn pii bere a wɔredi akɔneaba no. Ɛsɛ sɛ instɔlerfo si adesoa tumi so dua tia payload a wɔde ahyɛ mu ankasa no, wɔhwɛ sɛ backlash ne repeatability meet spec, na wɔhwɛ lubrication ansa na wɔde pon no ahyɛ adwuma mu.
Ɛha, Wɔ krataafa yi mu no, yɛde yɛn Hollow rotary tables no mu akuw ahorow kyerɛ tiawa sɛnea edidi so yi, .
wobɛtumi ahwɛ nkratafa foforɔ mu ama models soronko anaa types nso:
Yɛma wo akwaaba sɛ wobɛhwɛ nnwuma pii anaasɛ wobɛkɔ yɛn video gallery a Youtube yɛe no so:https://www.youtube.com/@tallmanrobotics na ɛyɛ adwumaden
|
Aperture akɛseɛ Rotary Tables |
Hypoid Gear Hollow Nneɛma a Ɛkyinkyini |
CAM Roller Hollow Nnua a ɛkyinkyini |
Nneɛma a emu yɛ duru Hollow Rotary Tables |
Dual Lead Worm Gear Tokuru a Ɛkyinkyin pon |
|
|
|
|
|
|


FAQ:
1. So ahoɔhare a asɛnka agua a ɛkyinkyini a ɛwɔ tokuru no yɛ ho biribi no ne motor ko a ɛwɔ no wɔ abusuabɔ?
Aane. Servo motors ma mmuaeɛ a ɛyɛ ntɛm sen biara esiane torque-to-inertia ratio a ɛkorɔn nti. Stepper motors yɛ wɔn ade brɛoo na ɛde asiane ba sɛ wɔbɛyera anammɔn. Induction motor ahorow no wɔ mmuae a ɛyɛ brɛoo. Direct drive torque motors ma mmuae a ɛkyɛn so a wɔde di dwuma pɛpɛɛpɛ. Paw servo motor ma dynamic applications a ɛhwehwɛ sɛ wofi ase ntɛmntɛm na wogyae.
2. Nkɛntɛnso ahe na ɛwɔ ahoɔhare kɛse -ahoɔhare mfiase gyinabea nya wɔ nkrasɛm afiri no so?
High-ahoɔhare mfiase-gyina de nkɛntɛnso kɛse ba. Ɛma adesoa a ɛma ahodwiriw ba a ɛma bearing ne gear no sɛe ntɛmntɛm. Sɛ wɔkyinkyin mpɛn pii a, ɛma ɔbrɛ mu mpaapaemu, ɛma backlash yɛ kɛse, na ebetumi asɛe cam profiles. Afiri a wɔde mena no hwere sɛnea ɛyɛ pɛpɛɛpɛ bere a bere kɔ so no. Fa soft-start acceleration ramps di dwuma na tew adesoa inertia so na ama saa ɔsɛe yi ayɛ ketewaa.
3. Ɔkwan bɛn so na wobu ahoɔhare a ɛsen biara a wɔma ho kwan sɛ asɛnka agua a ɛkyinkyini a ɛwɔ tokuru no de ba no ho akontaa?
Fa saa fomula yi di dwuma: max ahoɔhare (rpm)=(ahobammɔ peripheral ahoɔhare a bearing rollers × 1000) / (π × bearing pitch diameter wɔ mm). Ahobammɔ peripheral ahoɔhare taa yɛ 500-1500 m / simma ma crossed roller bearings. Afei nso hwɛ nea ɔyɛɛ no input shaft ahoɔhare anohyeto. Derate ahoɔhare no ma nnesoa a emu yɛ duru anaasɛ srade a enye.
4. Dɛn ne sɛnea ahoɔhare ho nhyehyɛe yɛ pɛpɛɛpɛ?
Open-loop nhyehyɛe ahorow no nya ±0.1% kosi ±1% ahoɔhare nhyehyɛe. Closed-loop servo drives a encoder feedback du ±0.01% anaa nea eye sen saa. Nneɛma a ɛka pɛpɛɛpɛyɛ no bi ne adesoa a ɛsakra, motor no su, ne control algorithm. Wɔ automation nnwuma dodow no ara mu no, ±0.5% dɔɔso. Dwumadie a ɛkorɔn-pɛɛpɛɛpɛɛ hwehwɛ sɛ wɔto-loop control.
5. Dɛn ne ahoɔhare a wɔhwehwɛ ma asɛnka agua a ɛkyinkyini a ɛyɛ tokuru wɔ nnwuma ahorow mu?
Semiconductor mfiri: 200-500 rpm a ɛyɛ pɛpɛɛpɛ a ɛkorɔn. Mfiri a wɔde kyekyere nneɛma: 100-300 rpm ahoɔhare a ɛkɔ fam. Robotics: 50–200 rpm ma ɛyɛ mmerɛw. Mfiri a emu yɛ duru: 10–100 rpm a torque a ɛkorɔn. Aduruyɛ mfiri: 50–150 rpm a ɛhwehwɛ sɛ dede kakraa bi na ɛyɛ adwuma yiye. Bere nyinaa fa ahoɔhare hyia wo application ahiade pɔtee.
Tags a ɛyɛ hyew .: hollow bore rotary pon, China tokuru bore rotary pon ayɛfo, wɔn a wɔde nneɛma ma, adwumayɛbea


